Domain vba-kurse.de kaufen?
Wir ziehen mit dem Projekt
vba-kurse.de um.
Sind Sie am Kauf der Domain
vba-kurse.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain vba-kurse.de kaufen?
Wie öffne ich Visual Basic in Excel?
Um Visual Basic in Excel zu öffnen, musst du zuerst Excel starten. Klicke dann auf die Registerkarte "Entwicklertools" in der Menüleiste. Dort findest du die Option "Visual Basic", auf die du klicken musst. Alternativ kannst du auch die Tastenkombination "Alt + F11" verwenden, um direkt zu Visual Basic zu gelangen. Sobald du Visual Basic geöffnet hast, kannst du mit der Programmierung von Makros und anderen VBA-Funktionen in Excel beginnen. Denke daran, dass du möglicherweise zuerst die Option "Entwicklertools" in den Excel-Einstellungen aktivieren musst, falls sie nicht bereits sichtbar ist. **
Ist Visual Basic immer noch eine gängige Programmiersprache?
Ja, Visual Basic ist immer noch eine gängige Programmiersprache, insbesondere in der Windows-Entwicklung. Obwohl es nicht mehr so weit verbreitet ist wie andere Sprachen wie Java oder Python, wird es immer noch von vielen Entwicklern verwendet und es gibt eine aktive Community, die Unterstützung und Ressourcen bietet. **
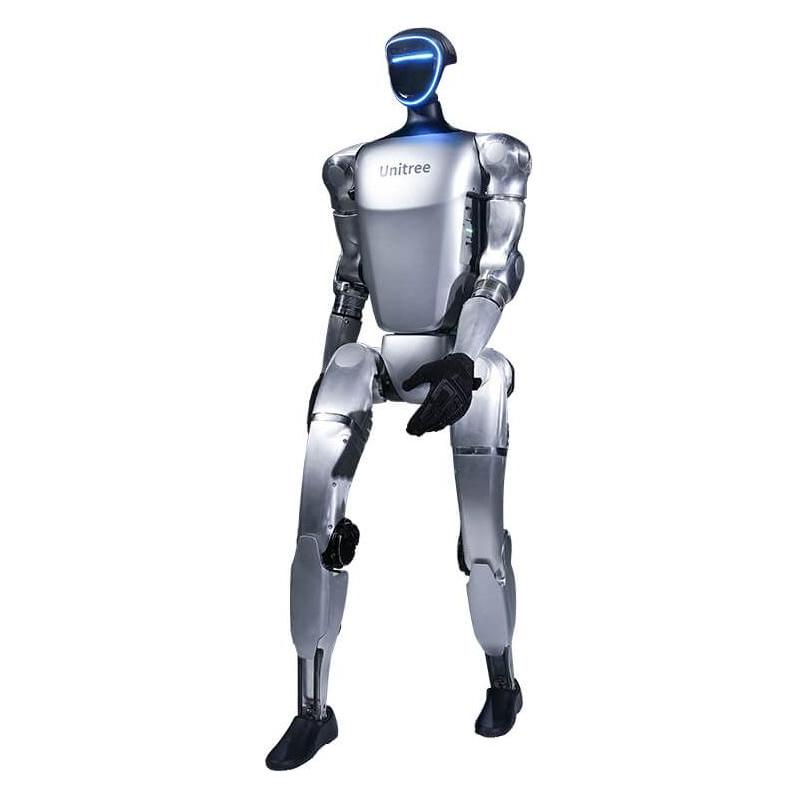

Ähnliche Suchbegriffe für Unitree-G1-Basic-Humanoider
Top-Angebote
Produkte zum Begriff Unitree-G1-Basic-Humanoider:
-
Schels, Ignatz: Excel VBA-Programmierung Makro-Programmierung für Microsoft 365, Excel 2021, 2019, 2016, 2013Excel VBA-Programmierung Makro-Programmierung für Microsoft 365, Excel 2021, 2019, 2016, 2013 , Excel VBA - Programmierung - der perfekte Einstieg Wollen Sie Excel an Ihre individuellen Anforderungen anpassen, dann arbeiten Sie mit der Entwicklungsumgebung VBA. In diesem Buch lernen Sie die VBA-Grundlagen für die tägliche Arbeitserleichterung und Excel-Automatisierung kennen. Sie programmieren Makros, lernen Variablen, Arrays, Objekte und Ereignisse kennen und arbeiten mit UserForms. Zudem begegnen Sie mit den Office-Skripts einer neuen Möglichkeit, Aufgaben zu automatisieren. 150 praxisgerechte und nützliche Makrobeispiele zum Lernen, Ausprobieren und Anpassen an eigene Aufgaben stehen zum Download bereit. Highlights: - Perfekter Einstieg in VBA ohne Vorkenntnisse - Praxisnahe Beispiele mit anschaulichen Übungen - Alle Makros als Download erhältlich Aus dem Inhalt: - Der VBA-Editor - Objekte, Eigenschaften und Methoden - Variablen und Konstanten - Makros schreiben und testen - Der Makrorekorder - Kontrollstrukturen: Verzweigungen und Schleifen - Eingaben und Ausgaben - Benutzerdefinierte Funktionen - Dialogprogrammierung mit UserForms - Formularsteuerelemente im Tabellenblatt - VBA im Tabellenblatt - Laufwerke, Ordner und Dateien - Ereignisse - Mit Tabellen programmieren - VBA und Microsoft Office - Business Intelligence - Menüband und Symbolleiste programmieren - VBA-Makros im Menüband (RibbonX) - Makros zertifizieren - Know-how von A bis Z - Office-Skripts einsetzen Der Autor Ignatz Schels ist Informatiker, Programmierer und Experte für Microsoft Windows sowie Microsoft Office. Er schreibt seit über 30 Jahren für Markt+Technik, viele seiner Bücher sind Bestseller. Auf www.schels.de finden Sie alle Infos über den Autor. , Servopumpen > Sportfederung , Erscheinungsjahr: 20230808, Produktform: Kartoniert, Beilage: PB, Autoren: Schels, Ignatz, Seitenzahl/Blattzahl: 350, Keyword: Benutzerhandbuch; Bernd Held; Buch; Excel 2016 Buch; Excel 2019; Excel 2021; Excel 2021 Handbuch; Excel Formeln und Funktionen; Excel Formeln und Funktionen 2021; Excel programmieren; Excel-Funktionen; Formular; Handbuch; Ignatz Schels; Makroprogrammierung; Makros; Makros programmieren; Markt und Technik; Microsoft 365; Office 2016 Handbuch; Office 2021 Buch; VBA; VBA Buch; VBA Handbuch; VBA programmieren; Visual Basic; Visual Basic für Applications; automatisieren, Fachschema: Datenverarbeitung / Anwendungen / Betrieb, Verwaltung~Excel 2021, Warengruppe: HC/Anwendungs-Software, Fachkategorie: Unternehmensanwendungen, Thema: Verstehen, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Markt+Technik Verlag, Verlag: Markt+Technik Verlag, Verlag: Markt + Technik Verlag GmbH, Länge: 241, Breite: 173, Höhe: 22, Gewicht: 665, Produktform: Klappenbroschur, Genre: Mathematik/Naturwissenschaften/Technik/Medizin, Genre: Mathematik/Naturwissenschaften/Technik/Medizin, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Kennzeichnung von Titeln mit einer Relevanz > 30, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0035, Tendenz: +1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel,19,95 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
UNITREE H2 BASE - H2 Basic - humanoider ForschungsroboterUnitree H2 - Vollgroßer humanoider Roboter für Forschung, Entwicklung und Physical AI Der Unitree H2 ist eine vielseitige Familie vollgroßer humanoider Roboter für Forschung, Lehre, KI-Entwicklung und anspruchsvolle Anwendungen im Bereich Physical AI. Je nach Variante eignet er sich für Bewegungsforschung, Mensch-Roboter-Interaktion, autonome Systeme sowie Greif- und Manipulationsaufgaben. Mit einer Stehhöhe von ca. 1,82 m, einem Gewicht von rund 70 kg und einem bionischen Gesicht verbindet der H2 eine menschenähnliche Erscheinung mit hoher Beweglichkeit und leistungsfähiger Aktorik. Die Grundplattform verfügt über 31 Freiheitsgrade, darunter zwölf in den Beinen, 14 in den Armen, drei in der Taille und zwei im Kopf. Das Chassis besteht aus Luftfahrt-Aluminium, Titanlegierung und hochfestem Konstruktionskunststoff. Industrielle Kreuzrollenlager und trägheitsarme PMSM-Gelenkmotoren ermöglichen präzise und reaktionsschnelle Bewegungen. Dabei erreicht der H2 maximale Gelenkdrehmomente von bis zu 120 N·m in den Armen und bis zu 360 N·m in den Beinen. Zur Grundausstattung gehören bionische Weitwinkel-Stereokameras, Array-Mikrofone, Wi-Fi 6 und Bluetooth 5.2. Der schnellwechselbare Lithium-Ionen-Akku mit 0,972 kWh ermöglicht eine Laufzeit von rund drei Stunden. Die Modellfamilie reicht von der vorführungsorientierten Basisversion über die entwicklungsoffene H2 EDU Standard bis zu den H2 EDU Smart Varianten mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden. Abhängig von der Konfiguration stehen bis zu 73 Freiheitsgrade, taktile oder visuo-taktile Sensorik, Handgelenkkameras und zusätzliche High-Compute-Module zur Verfügung. Hinweise zu Varianten (Stand 08/2026) H2 – Basismodell H2 Basis: Vorführungsorientierte Ausführung mit 31 DOF, bionischem Gesicht und Intel-Core-i5-Basisrechner. Ohne Hände, zusätzliches High-Compute-Modul und Unterstützung für Sekundärentwicklung. H2 EDU – Entwicklungsplattform H2 EDU Standard: Entwicklungsoffene Ausführung mit 31 DOF, PC1 mit Intel Core i5 und PC2 mit Intel Core i7. Geschicklichkeitshände, Handgelenkkameras und zusätzliche High-Compute-Module sind optional erhältlich. H2 EDU Smart – Basis: EDU Standard H2 EDU Smart A: Zwei Dex1-1-Plus-Greifer mit jeweils einem DOF, einstellbarer Greifkraft von 5–120 N und RS485-Schnittstelle, insgesamt 33 DOF. H2 EDU Smart B: Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik mit jeweils sieben DOF und USB-Schnittstelle, insgesamt 45 DOF. H2 EDU Smart C: Zwei taktile Dex3-1-Dreifingerhände mit jeweils sieben DOF und 33 Sensoren pro Hand, insgesamt 45 DOF. H2 EDU Smart D: Zwei Dex5-1-Fünffingerhände ohne taktile Sensorik mit jeweils 16 DOF, 10 N Fingerspitzenkraft und USB-2.0-Schnittstelle, insgesamt 63 DOF. H2 EDU Smart E: Zwei taktile Dex5-1P-Fünffingerhände mit jeweils 16 DOF und 94 Sensoren pro Hand, insgesamt 63 DOF. H2 EDU Smart F: Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik mit jeweils sechs DOF, insgesamt 43 DOF. H2 EDU Smart G: Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik und jeweils sechs DOF, insgesamt 43 DOF. H2 EDU Smart H: Zwei Inspire DFQ Fünffingerhände ohne taktile Sensorik mit jeweils sechs DOF, insgesamt 43 DOF. H2 EDU Smart I: Zwei taktile Inspire E2 Fünffingerhände mit jeweils sechs DOF und 17 Sensoren pro Hand, insgesamt 43 DOF. H2 EDU Smart J: Zwei BrainCo Revo 3 U21 Fünffingerhände ohne taktile Sensorik mit jeweils 21 DOF, insgesamt 73 DOF. H2 EDU Smart K: Zwei taktile BrainCo Revo 3 U21T Fünffingerhände mit jeweils 21 DOF und einer angegebenen Kraftauflösung von 0,01 N, insgesamt 73 DOF. H2 EDU Smart L: Zwei visuo-taktile BrainCo Revo 3 U21VT Fünffingerhände mit jeweils 21 DOF und einer angegebenen räumlichen Auflösung von 130 μm, insgesamt 73 DOF. H2 EDU Smart M: Zwei Wuji Hand 2 Fünffingerhände ohne taktile Sensorik mit jeweils 20 DOF, Ethernet-Schnittstelle und mindestens 15 N Fingerspitzenkraft, insgesamt 71 DOF. Merkmale Menschenähnliche Bauweise: Vollgroße humanoide Plattform mit ca. 1,82 m Stehhöhe, bionischem Gesicht und rund 70 kg Gewicht. Variable Beweglichkeit: Je nach Körper- und Handkonfiguration 31 bis 73 Freiheitsgrade. Leistungsstarke Aktorik: Maximale Gelenkdrehmomente bis 120 N·m in den Armen und bis 360 N·m in den Beinen. Hohe Armtraglast: Nenntraglast bis ca. 7 kg und Spitzentraglast bis ca. 15 kg. Intelligente Wahrnehmung: Bionische Weitwinkel-Stereokameras und Array-Mikrofone sowie bei EDU-Smart-Modellen zusätzliche Handgelenkkameras. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler oder visuo-taktiler Sensorik. Erweiterbare Rechenleistung: EDU-Plattform mit mehreren Rechnereinheiten und optionalen High-Compute-Modulen für KI- und Entwicklungsanwendungen. Anwendung & Nutzen Forschung und Physical AI: Entwicklung und Erprobung lernfähiger, verkörperter KI-Systeme und humanoider Bewegungsmodelle. Lehre und Ausbildung: Praxisnahe Plattform für Hochschulen, Forschungseinrichtungen und Robotiklabore. Entwicklung und Prototyping: Sekundärentwicklung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den H2-EDU-Varianten. Greifen und Manipulation: Erforschung komplexer Handhabungsaufgaben mit Greifern sowie Drei- und Fünffingerhänden. Mensch-Roboter-Interaktion: Entwicklung visueller und sprachbasierter Interaktionsszenarien mithilfe von Kameras, Mikrofonen und Lautsprechern. Demonstration und Präsentation: Einsatz in Technologiezentren, Forschungsausstellungen, Veranstaltungen und anspruchsvollen Robotikvorführungen. Technische Spezifikationen Abmessungen: ca. 1.820 × 456 × 218 mm im aufrechten Stand Gewicht: ca. 70 kg inklusive Akku, abhängig von Variante und Handkonfiguration Material: Luftfahrt-Aluminium, Titanlegierung und hochfester Konstruktionskunststoff Freiheitsgrade: 31 DOF in der Grundkonfiguration; bis zu 73 DOF mit Geschicklichkeitshänden Grundkonfiguration: Beine 6 × 2 DOF, Arme 7 × 2 DOF, Taille 3 DOF und Kopf 2 DOF Aktuatoren: Trägheitsarme High-Speed-PMSM-Gelenkmotoren mit industriellen Kreuzrollenlagern Maximales Drehmoment: bis 120 N·m in den Armen und bis 360 N·m in den Beinen Armtraglast: ca. 7 kg Nenntraglast und bis ca. 15 kg Spitzentraglast Gliedmaßenlänge: Beine ca. 1.045 mm; Arme ca. 690 mm Sensorik: Bionische Weitwinkel-Stereokameras und Array-Mikrofone; EDU zusätzlich mit Hochleistungslautsprechern Handgelenkkameras: Bei EDU Smart jeweils eine RGB-Kamera pro Hand mit 1.920 × 1.080 Pixeln und einem Sichtfeld von diagonal 130°, horizontal 120° und vertikal 81° Basisrechner: H2 Basis mit Intel Core i5; H2 EDU mit PC1 Intel Core i5 und PC2 Intel Core i7 High-Compute: Bei H2 EDU optional PC3 mit NVIDIA Jetson Thor sowie PC4 mit Intel Core i7 oder NVIDIA Jetson Orin NX Konnektivität: Wi-Fi 6 und Bluetooth 5.2 Akku: Schnellwechselbarer Lithium-Ionen-Akku mit 15 Ah, 0,972 kWh und maximal 75,6 V Laufzeit: ca. 3 Stunden, abhängig von Konfiguration, Bewegung und Einsatzbedingungen Kühlung: Lokale Luftkühlung Software: OTA-Updates; Sekundärentwicklung und erweiterte KI-Funktionen abhängig von der Modellvariante und Compute-Konfiguration Garantie: H2 Basis 8 Monate; H2 EDU und H2 EDU Smart 12 Monate Lieferumfang 1× Unitree H2 in der gewählten Ausführung 1× Smart-Akku mit Schnellwechselmechanismus 1× Ladegerät 1× Handfernbedienung 1× Hebekran Bei H2 EDU Smart: 2× Geschicklichkeitshände gemäß gewählter Variante Bei H2 EDU Smart: 2× Handgelenk-RGB-Kamera, jeweils eine pro Hand Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.49800,00 €*Versand: 83,57 €Sichere Weiterleitung zum Anbieter
-
UNITREE G1 PRO - G1 PRO - Humanoider Roboter, EntertainmentUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.28530,00 €*Versand: 83,57 €Sichere Weiterleitung zum Anbieter
-
UNITREE G1 E - G1 E - Humanoider Roboter, Entertainment + SekundärentwicklungUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.34810,00 €*Versand: 67,61 €Sichere Weiterleitung zum Anbieter



-
Wie kann ich OOP (Objektorientierte Programmierung) mit VBA (Visual Basic for Applications) umsetzen?
Um OOP mit VBA umzusetzen, kannst du Klassen erstellen, die Eigenschaften und Methoden enthalten. Du kannst dann Objekte dieser Klassen erstellen und auf ihre Eigenschaften und Methoden zugreifen. Du kannst auch Vererbung verwenden, um Klassen zu erweitern und gemeinsame Eigenschaften und Methoden zu erben. **
-
Was ist ein Compilerfehler in Excel Visual Basic?
Ein Compilerfehler in Excel Visual Basic tritt auf, wenn der Code nicht korrekt geschrieben ist und nicht erfolgreich in ausführbaren Code umgewandelt werden kann. Dies kann beispielsweise passieren, wenn eine Variable nicht deklariert wurde oder wenn es Syntaxfehler gibt. Der Compiler gibt eine Fehlermeldung aus, die den Entwickler darauf hinweist, wo der Fehler liegt und wie er behoben werden kann. **
-
Ist Visual Basic einfach?
Visual Basic ist eine relativ einfache Programmiersprache, die sich besonders gut für Anfänger eignet. Sie bietet eine benutzerfreundliche Entwicklungsumgebung und eine einfache Syntax, die leicht zu erlernen ist. Allerdings kann die Komplexität der Aufgaben, die mit Visual Basic gelöst werden können, mit zunehmender Erfahrung und Kenntnis der Sprache steigen. **
-
Wie kann man in Excel VBA mit Visual Basic prüfen, ob eine Zelle leer ist?
Um zu überprüfen, ob eine Zelle in Excel VBA leer ist, kannst du die Funktion "IsEmpty" verwenden. Diese Funktion gibt "True" zurück, wenn die Zelle leer ist, andernfalls gibt sie "False" zurück. Du kannst die Funktion in einer If-Anweisung verwenden, um entsprechend auf das Ergebnis zu reagieren. **

Wie kann man in Excel mit Visual Basic Zellen leeren?
Um Zellen in Excel mit Visual Basic zu leeren, kann man die Methode "Clear" verwenden. Zum Beispiel kann man den folgenden Code verwenden, um die Zelle A1 in einem Arbeitsblatt zu leeren: Worksheets("Sheet1").Range("A1").Clear Dieser Code löscht den Inhalt der Zelle A1, einschließlich des Wertes, der Formatierung und der Formeln. **
Wie nah kommt das BASIC auf dem Amiga 500 dem heutigen Visual Basic?
Das BASIC auf dem Amiga 500 und das heutige Visual Basic sind grundlegend unterschiedliche Programmiersprachen. Das BASIC auf dem Amiga 500 war eine einfache, interpretierte Sprache, während Visual Basic eine objektorientierte Sprache ist, die auf dem .NET Framework basiert. Visual Basic bietet eine viel größere Funktionalität und Möglichkeiten zur Entwicklung von modernen Anwendungen im Vergleich zum BASIC auf dem Amiga 500. **
Top-Angebote
Produkte zum Begriff Unitree-G1-Basic-Humanoider:
-
UNITREE G1 BASE - G1 Base - Humanoider Roboter, BasicUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.25125,00 €*Versand: 67,61 €Sichere Weiterleitung zum Anbieter
-
Schels, Ignatz: Excel VBA-Programmierung Makro-Programmierung für Microsoft 365, Excel 2021, 2019, 2016, 2013Excel VBA-Programmierung Makro-Programmierung für Microsoft 365, Excel 2021, 2019, 2016, 2013 , Excel VBA - Programmierung - der perfekte Einstieg Wollen Sie Excel an Ihre individuellen Anforderungen anpassen, dann arbeiten Sie mit der Entwicklungsumgebung VBA. In diesem Buch lernen Sie die VBA-Grundlagen für die tägliche Arbeitserleichterung und Excel-Automatisierung kennen. Sie programmieren Makros, lernen Variablen, Arrays, Objekte und Ereignisse kennen und arbeiten mit UserForms. Zudem begegnen Sie mit den Office-Skripts einer neuen Möglichkeit, Aufgaben zu automatisieren. 150 praxisgerechte und nützliche Makrobeispiele zum Lernen, Ausprobieren und Anpassen an eigene Aufgaben stehen zum Download bereit. Highlights: - Perfekter Einstieg in VBA ohne Vorkenntnisse - Praxisnahe Beispiele mit anschaulichen Übungen - Alle Makros als Download erhältlich Aus dem Inhalt: - Der VBA-Editor - Objekte, Eigenschaften und Methoden - Variablen und Konstanten - Makros schreiben und testen - Der Makrorekorder - Kontrollstrukturen: Verzweigungen und Schleifen - Eingaben und Ausgaben - Benutzerdefinierte Funktionen - Dialogprogrammierung mit UserForms - Formularsteuerelemente im Tabellenblatt - VBA im Tabellenblatt - Laufwerke, Ordner und Dateien - Ereignisse - Mit Tabellen programmieren - VBA und Microsoft Office - Business Intelligence - Menüband und Symbolleiste programmieren - VBA-Makros im Menüband (RibbonX) - Makros zertifizieren - Know-how von A bis Z - Office-Skripts einsetzen Der Autor Ignatz Schels ist Informatiker, Programmierer und Experte für Microsoft Windows sowie Microsoft Office. Er schreibt seit über 30 Jahren für Markt+Technik, viele seiner Bücher sind Bestseller. Auf www.schels.de finden Sie alle Infos über den Autor. , Servopumpen > Sportfederung , Erscheinungsjahr: 20230808, Produktform: Kartoniert, Beilage: PB, Autoren: Schels, Ignatz, Seitenzahl/Blattzahl: 350, Keyword: Benutzerhandbuch; Bernd Held; Buch; Excel 2016 Buch; Excel 2019; Excel 2021; Excel 2021 Handbuch; Excel Formeln und Funktionen; Excel Formeln und Funktionen 2021; Excel programmieren; Excel-Funktionen; Formular; Handbuch; Ignatz Schels; Makroprogrammierung; Makros; Makros programmieren; Markt und Technik; Microsoft 365; Office 2016 Handbuch; Office 2021 Buch; VBA; VBA Buch; VBA Handbuch; VBA programmieren; Visual Basic; Visual Basic für Applications; automatisieren, Fachschema: Datenverarbeitung / Anwendungen / Betrieb, Verwaltung~Excel 2021, Warengruppe: HC/Anwendungs-Software, Fachkategorie: Unternehmensanwendungen, Thema: Verstehen, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Markt+Technik Verlag, Verlag: Markt+Technik Verlag, Verlag: Markt + Technik Verlag GmbH, Länge: 241, Breite: 173, Höhe: 22, Gewicht: 665, Produktform: Klappenbroschur, Genre: Mathematik/Naturwissenschaften/Technik/Medizin, Genre: Mathematik/Naturwissenschaften/Technik/Medizin, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Kennzeichnung von Titeln mit einer Relevanz > 30, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0035, Tendenz: +1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel,19,95 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
UNITREE H2 BASE - H2 Basic - humanoider ForschungsroboterUnitree H2 - Vollgroßer humanoider Roboter für Forschung, Entwicklung und Physical AI Der Unitree H2 ist eine vielseitige Familie vollgroßer humanoider Roboter für Forschung, Lehre, KI-Entwicklung und anspruchsvolle Anwendungen im Bereich Physical AI. Je nach Variante eignet er sich für Bewegungsforschung, Mensch-Roboter-Interaktion, autonome Systeme sowie Greif- und Manipulationsaufgaben. Mit einer Stehhöhe von ca. 1,82 m, einem Gewicht von rund 70 kg und einem bionischen Gesicht verbindet der H2 eine menschenähnliche Erscheinung mit hoher Beweglichkeit und leistungsfähiger Aktorik. Die Grundplattform verfügt über 31 Freiheitsgrade, darunter zwölf in den Beinen, 14 in den Armen, drei in der Taille und zwei im Kopf. Das Chassis besteht aus Luftfahrt-Aluminium, Titanlegierung und hochfestem Konstruktionskunststoff. Industrielle Kreuzrollenlager und trägheitsarme PMSM-Gelenkmotoren ermöglichen präzise und reaktionsschnelle Bewegungen. Dabei erreicht der H2 maximale Gelenkdrehmomente von bis zu 120 N·m in den Armen und bis zu 360 N·m in den Beinen. Zur Grundausstattung gehören bionische Weitwinkel-Stereokameras, Array-Mikrofone, Wi-Fi 6 und Bluetooth 5.2. Der schnellwechselbare Lithium-Ionen-Akku mit 0,972 kWh ermöglicht eine Laufzeit von rund drei Stunden. Die Modellfamilie reicht von der vorführungsorientierten Basisversion über die entwicklungsoffene H2 EDU Standard bis zu den H2 EDU Smart Varianten mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden. Abhängig von der Konfiguration stehen bis zu 73 Freiheitsgrade, taktile oder visuo-taktile Sensorik, Handgelenkkameras und zusätzliche High-Compute-Module zur Verfügung. Hinweise zu Varianten (Stand 08/2026) H2 – Basismodell H2 Basis: Vorführungsorientierte Ausführung mit 31 DOF, bionischem Gesicht und Intel-Core-i5-Basisrechner. Ohne Hände, zusätzliches High-Compute-Modul und Unterstützung für Sekundärentwicklung. H2 EDU – Entwicklungsplattform H2 EDU Standard: Entwicklungsoffene Ausführung mit 31 DOF, PC1 mit Intel Core i5 und PC2 mit Intel Core i7. Geschicklichkeitshände, Handgelenkkameras und zusätzliche High-Compute-Module sind optional erhältlich. H2 EDU Smart – Basis: EDU Standard H2 EDU Smart A: Zwei Dex1-1-Plus-Greifer mit jeweils einem DOF, einstellbarer Greifkraft von 5–120 N und RS485-Schnittstelle, insgesamt 33 DOF. H2 EDU Smart B: Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik mit jeweils sieben DOF und USB-Schnittstelle, insgesamt 45 DOF. H2 EDU Smart C: Zwei taktile Dex3-1-Dreifingerhände mit jeweils sieben DOF und 33 Sensoren pro Hand, insgesamt 45 DOF. H2 EDU Smart D: Zwei Dex5-1-Fünffingerhände ohne taktile Sensorik mit jeweils 16 DOF, 10 N Fingerspitzenkraft und USB-2.0-Schnittstelle, insgesamt 63 DOF. H2 EDU Smart E: Zwei taktile Dex5-1P-Fünffingerhände mit jeweils 16 DOF und 94 Sensoren pro Hand, insgesamt 63 DOF. H2 EDU Smart F: Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik mit jeweils sechs DOF, insgesamt 43 DOF. H2 EDU Smart G: Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik und jeweils sechs DOF, insgesamt 43 DOF. H2 EDU Smart H: Zwei Inspire DFQ Fünffingerhände ohne taktile Sensorik mit jeweils sechs DOF, insgesamt 43 DOF. H2 EDU Smart I: Zwei taktile Inspire E2 Fünffingerhände mit jeweils sechs DOF und 17 Sensoren pro Hand, insgesamt 43 DOF. H2 EDU Smart J: Zwei BrainCo Revo 3 U21 Fünffingerhände ohne taktile Sensorik mit jeweils 21 DOF, insgesamt 73 DOF. H2 EDU Smart K: Zwei taktile BrainCo Revo 3 U21T Fünffingerhände mit jeweils 21 DOF und einer angegebenen Kraftauflösung von 0,01 N, insgesamt 73 DOF. H2 EDU Smart L: Zwei visuo-taktile BrainCo Revo 3 U21VT Fünffingerhände mit jeweils 21 DOF und einer angegebenen räumlichen Auflösung von 130 μm, insgesamt 73 DOF. H2 EDU Smart M: Zwei Wuji Hand 2 Fünffingerhände ohne taktile Sensorik mit jeweils 20 DOF, Ethernet-Schnittstelle und mindestens 15 N Fingerspitzenkraft, insgesamt 71 DOF. Merkmale Menschenähnliche Bauweise: Vollgroße humanoide Plattform mit ca. 1,82 m Stehhöhe, bionischem Gesicht und rund 70 kg Gewicht. Variable Beweglichkeit: Je nach Körper- und Handkonfiguration 31 bis 73 Freiheitsgrade. Leistungsstarke Aktorik: Maximale Gelenkdrehmomente bis 120 N·m in den Armen und bis 360 N·m in den Beinen. Hohe Armtraglast: Nenntraglast bis ca. 7 kg und Spitzentraglast bis ca. 15 kg. Intelligente Wahrnehmung: Bionische Weitwinkel-Stereokameras und Array-Mikrofone sowie bei EDU-Smart-Modellen zusätzliche Handgelenkkameras. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler oder visuo-taktiler Sensorik. Erweiterbare Rechenleistung: EDU-Plattform mit mehreren Rechnereinheiten und optionalen High-Compute-Modulen für KI- und Entwicklungsanwendungen. Anwendung & Nutzen Forschung und Physical AI: Entwicklung und Erprobung lernfähiger, verkörperter KI-Systeme und humanoider Bewegungsmodelle. Lehre und Ausbildung: Praxisnahe Plattform für Hochschulen, Forschungseinrichtungen und Robotiklabore. Entwicklung und Prototyping: Sekundärentwicklung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den H2-EDU-Varianten. Greifen und Manipulation: Erforschung komplexer Handhabungsaufgaben mit Greifern sowie Drei- und Fünffingerhänden. Mensch-Roboter-Interaktion: Entwicklung visueller und sprachbasierter Interaktionsszenarien mithilfe von Kameras, Mikrofonen und Lautsprechern. Demonstration und Präsentation: Einsatz in Technologiezentren, Forschungsausstellungen, Veranstaltungen und anspruchsvollen Robotikvorführungen. Technische Spezifikationen Abmessungen: ca. 1.820 × 456 × 218 mm im aufrechten Stand Gewicht: ca. 70 kg inklusive Akku, abhängig von Variante und Handkonfiguration Material: Luftfahrt-Aluminium, Titanlegierung und hochfester Konstruktionskunststoff Freiheitsgrade: 31 DOF in der Grundkonfiguration; bis zu 73 DOF mit Geschicklichkeitshänden Grundkonfiguration: Beine 6 × 2 DOF, Arme 7 × 2 DOF, Taille 3 DOF und Kopf 2 DOF Aktuatoren: Trägheitsarme High-Speed-PMSM-Gelenkmotoren mit industriellen Kreuzrollenlagern Maximales Drehmoment: bis 120 N·m in den Armen und bis 360 N·m in den Beinen Armtraglast: ca. 7 kg Nenntraglast und bis ca. 15 kg Spitzentraglast Gliedmaßenlänge: Beine ca. 1.045 mm; Arme ca. 690 mm Sensorik: Bionische Weitwinkel-Stereokameras und Array-Mikrofone; EDU zusätzlich mit Hochleistungslautsprechern Handgelenkkameras: Bei EDU Smart jeweils eine RGB-Kamera pro Hand mit 1.920 × 1.080 Pixeln und einem Sichtfeld von diagonal 130°, horizontal 120° und vertikal 81° Basisrechner: H2 Basis mit Intel Core i5; H2 EDU mit PC1 Intel Core i5 und PC2 Intel Core i7 High-Compute: Bei H2 EDU optional PC3 mit NVIDIA Jetson Thor sowie PC4 mit Intel Core i7 oder NVIDIA Jetson Orin NX Konnektivität: Wi-Fi 6 und Bluetooth 5.2 Akku: Schnellwechselbarer Lithium-Ionen-Akku mit 15 Ah, 0,972 kWh und maximal 75,6 V Laufzeit: ca. 3 Stunden, abhängig von Konfiguration, Bewegung und Einsatzbedingungen Kühlung: Lokale Luftkühlung Software: OTA-Updates; Sekundärentwicklung und erweiterte KI-Funktionen abhängig von der Modellvariante und Compute-Konfiguration Garantie: H2 Basis 8 Monate; H2 EDU und H2 EDU Smart 12 Monate Lieferumfang 1× Unitree H2 in der gewählten Ausführung 1× Smart-Akku mit Schnellwechselmechanismus 1× Ladegerät 1× Handfernbedienung 1× Hebekran Bei H2 EDU Smart: 2× Geschicklichkeitshände gemäß gewählter Variante Bei H2 EDU Smart: 2× Handgelenk-RGB-Kamera, jeweils eine pro Hand Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.49800,00 €*Versand: 83,57 €Sichere Weiterleitung zum Anbieter
-
Wie öffne ich Visual Basic in Excel?
Um Visual Basic in Excel zu öffnen, musst du zuerst Excel starten. Klicke dann auf die Registerkarte "Entwicklertools" in der Menüleiste. Dort findest du die Option "Visual Basic", auf die du klicken musst. Alternativ kannst du auch die Tastenkombination "Alt + F11" verwenden, um direkt zu Visual Basic zu gelangen. Sobald du Visual Basic geöffnet hast, kannst du mit der Programmierung von Makros und anderen VBA-Funktionen in Excel beginnen. Denke daran, dass du möglicherweise zuerst die Option "Entwicklertools" in den Excel-Einstellungen aktivieren musst, falls sie nicht bereits sichtbar ist. **
-
Ist Visual Basic immer noch eine gängige Programmiersprache?
Ja, Visual Basic ist immer noch eine gängige Programmiersprache, insbesondere in der Windows-Entwicklung. Obwohl es nicht mehr so weit verbreitet ist wie andere Sprachen wie Java oder Python, wird es immer noch von vielen Entwicklern verwendet und es gibt eine aktive Community, die Unterstützung und Ressourcen bietet. **
-
Wie kann ich OOP (Objektorientierte Programmierung) mit VBA (Visual Basic for Applications) umsetzen?
Um OOP mit VBA umzusetzen, kannst du Klassen erstellen, die Eigenschaften und Methoden enthalten. Du kannst dann Objekte dieser Klassen erstellen und auf ihre Eigenschaften und Methoden zugreifen. Du kannst auch Vererbung verwenden, um Klassen zu erweitern und gemeinsame Eigenschaften und Methoden zu erben. **
-
Was ist ein Compilerfehler in Excel Visual Basic?
Ein Compilerfehler in Excel Visual Basic tritt auf, wenn der Code nicht korrekt geschrieben ist und nicht erfolgreich in ausführbaren Code umgewandelt werden kann. Dies kann beispielsweise passieren, wenn eine Variable nicht deklariert wurde oder wenn es Syntaxfehler gibt. Der Compiler gibt eine Fehlermeldung aus, die den Entwickler darauf hinweist, wo der Fehler liegt und wie er behoben werden kann. **
Ähnliche Suchbegriffe für Unitree-G1-Basic-Humanoider
-
UNITREE G1 PRO - G1 PRO - Humanoider Roboter, EntertainmentUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.28530,00 €*Versand: 83,57 €Sichere Weiterleitung zum Anbieter
-
UNITREE G1 E - G1 E - Humanoider Roboter, Entertainment + SekundärentwicklungUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.34810,00 €*Versand: 67,61 €Sichere Weiterleitung zum Anbieter
-
UNITREE G1 EDU12 - G1 EDU - Humanoider Roboter, U12 Professional FUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.46390,00 €*Versand: 83,57 €Sichere Weiterleitung zum Anbieter
-
UNITREE G1 EDU11 - G1 EDU - Humanoider Roboter, U11 Professional EUnitree G1 - Kompakter humanoider Roboter für Forschung & Entwicklung Der Unitree G1 ist eine vielseitige Familie kompakter humanoider Roboter. Je nach Variante eignet er sich für Forschung und Lehre, KI- und Robotikentwicklung, Service- und Entertainment-Anwendungen sowie für spezialisierte Einsatzbereiche wie Robotikwettbewerbe und dynamische Bewegungsaufgaben. Abhängig von der Konfiguration bietet der G1 zwischen 23 und 69 Freiheitsgrade. Zur Auswahl stehen unterschiedliche Arm- und Taillenkonfigurationen sowie Greifer, Drei- und Fünffingerhände - optional auch mit taktiler Sensorik. Das Gewicht beginnt bei ca. 35 kg und kann je nach Ausstattung abweichen. Dank seines faltbaren Designs ist der G1 einfach zu transportieren und flexibel einsetzbar. Das Basismodell misst aufgestellt ca. 1,32 m und zusammengeklappt ca. 0,69 m. Zur modellabhängigen Ausstattung gehören unter anderem 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray sowie zusätzliche Rechenmodule für KI- und Entwicklungsanwendungen. Die G1-Modellfamilie reicht von sofort einsatzbereiten Basis- und Entertainment-Versionen über programmierbare G1-EDU-Entwicklungsplattformen bis hin zu Varianten mit spezialisierten Händen und Sondermodellen für Wettkampf-, Fußball- oder Boxanwendungen. Hinweise zu Varianten (Stand 08/2026) G1 - Basismodelle G1 Basic: Robuste Einstiegsversion für Anwendungen ohne Programmierung, 23 DOF. G1 Pro: Entertainment-Version mit 120 Nm Kniemoment, 3 kg Armtraglast, 128-Linien-LiDAR und freigeschalteten Bewegungen. Keine Open-Source-Entwicklung, 29 DOF. G1 E: Variante auf Basis des G1 Pro mit 29 DOF und Unterstützung für Sekundärentwicklung. G1 EDU - Entwicklungsplattform G1 EDU Standard (U1): Programmierbare Entwicklungsplattform mit NVIDIA Orin NX (100 TOPS), 23 DOF. G1 EDU Plus (U2): Erweiterte Version mit 3-DOF-Taille und 7-DOF-Armen, 29 DOF. G1 EDU Ultimate - Basis: EDU Plus G1 EDU Ultimate A (U3): Zwei kraftgeregelte Dex3-1-Dreifingerhände ohne taktile Sensorik, 43 DOF. G1 EDU Ultimate B (U4): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 43 DOF. G1 EDU Ultimate C (U5): Zwei Inspire RH56DFQ-2 Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate D (U6): Zwei taktile Inspire RH56DFTP-2 Fünffingerhände mit 17 Sensoren pro Hand, 41 DOF. G1 EDU Ultimate E (U7): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 41 DOF. G1 EDU Ultimate F (U8): Zwei BrainCo Revo 2 Touch Fünffingerhände mit Sensorik für Druck, Reibung, Richtung und Annäherung, 41 DOF. G1 EDU Ultimate G (U13): Zwei Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung, 33 DOF. G1 EDU Ultimate H: Auf EDU-Plus-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub, einstellbare Greifkraft von 5–120 N und 0,24 s kürzeste Schließzeit, 31 DOF G1 EDU Ultimate I: Auf EDU-Plus-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 69 DOF. G1 EDU Professional - Basis: EDU Standard G1 EDU Professional A (U9): Zwei Dex3-1-Dreifingerhände ohne taktile Sensorik, 37 DOF. G1 EDU Professional B (U10): Zwei Dex3-1-Dreifingerhände mit taktiler Sensorik und 33 Sensoren pro Hand, 37 DOF. G1 EDU Professional E (U11): Zwei BrainCo Revo 2 Basic Fünffingerhände ohne taktile Sensorik, 35 DOF. G1 EDU Professional F (U12): Zwei BrainCo Revo 2 Touch Fünffingerhände mit taktiler Sensorik, 35 DOF. G1 EDU Professional G (U14): Zwei hauseigene Tendon-Rope-Greifhände ohne taktile Sensorik und mit verdeckter Verkabelung. Längere Lieferzeit, 27 DOF. G1 EDU Professional H: Auf EDU-Standard-Basis, mit zwei Unitree Dex1-1 Grippern: 90 mm Hub und einstellbare Greifkraft von 5–120 N, 25 DOF. G1 EDU Professional I: Auf EDU-Standard-Basis, mit zwei Wuji Hand 2 Fünffingerhänden ohne Tastsensorik. Je Hand 20 aktive DOF, rücktreibbare Direktantriebe, 1.000-Hz-Regelung, Ethernet und MIT-Kraft-/Positionsregelung, 63 DOF. Sondereditionen G1 EDU-Boxing: Auf EDU Plus basierende Kampfsportversion mit verstärkter IM6010-R32-Taille, Panzerung, Boxhandschuhen und Helm; UFB-/ICRA-WBCD-tauglich. Ohne kostenlose Garantie, stattdessen 4.500 USD Wartungsbudget, 29 DOF. G1-Comp: RoboCup-Soccer-Version mit zusätzlichem 2-DOF-Kopf, D455-Tiefenkamera und NVIDIA Jetson (100 TOPS), 25 DOF. Merkmale Kompakt und faltbar: Ab ca. 35 kg Gewicht und auf ca. 0,69 m Höhe zusammenklappbar. Variable Beweglichkeit: Je nach Modell und Handkonfiguration 23 bis 69 Freiheitsgrade. Leistungsstarke Antriebe: Bis zu 120 N·m maximales Kniegelenkmoment und modellabhängig bis zu 3 kg Armtraglast. Agil und dynamisch: Laufgeschwindigkeit bis ca. 2 m/s sowie vielseitige, variantenabhängige Bewegungsfunktionen. Umgebungserfassung: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray und Lautsprechern. Flexible Handkonfigurationen: Wahlweise Greifer sowie Drei- oder Fünffingerhände – teilweise mit taktiler Sensorik. Breites Modellspektrum: Von sofort einsatzbereiten Basisversionen bis zu programmierbaren Entwicklungsplattformen und spezialisierten Sondermodellen. Anwendung & Nutzen Forschung und KI: Bewegungslernen, Reinforcement Learning, Computer Vision, Navigation und Mensch-Roboter-Interaktion. Lehre und Ausbildung: Praxisnahe Robotikplattform für Hochschulen, Forschungseinrichtungen und Entwicklungslabore. Entwicklung und Prototyping: Erprobung eigener Algorithmen, KI-Modelle und Bewegungssteuerungen mit den programmierbaren G1-EDU-Varianten. Greifen und Manipulation: Untersuchung komplexer Handhabungsaufgaben mit unterschiedlichen Greifern sowie Drei- und Fünffingerhänden – optional mit taktiler Sensorik. Entertainment und Präsentation: Einsatz bei Veranstaltungen, Ausstellungen, in Technologiezentren sowie für Tourismus und Content-Produktion. Wettbewerb und Spezialanwendungen: Spezialisierte Varianten für humanoiden Roboterfußball, Boxanwendungen und weitere dynamische Robotikszenarien. Technische Spezifikationen Abmessungen: ca. 1.320 × 450 × 200 mm aufgestellt; ca. 690 × 450 × 300 mm gefaltet Gewicht: ab ca. 35 kg inklusive Akku, abhängig von Variante und Ausstattung Freiheitsgrade: 23 bis 69, je nach Körper- und Handkonfiguration Kniegelenkmoment: bis 90 N·m beim Basismodell; bis 120 N·m bei leistungsstärkeren Varianten Armtraglast: bis ca. 2 kg beim Basismodell; bis ca. 3 kg bei leistungsstärkeren Varianten und abhängig von der Armposition Geschwindigkeit: bis ca. 2 m/s, abhängig von Modell, Software und Einsatzbedingungen Bewegungsbereiche: Hüfte Pitch ±154°, Roll ?30° bis +170°, Yaw ±158°; Knie 0–165°; Taille Yaw ±155° sowie optional Pitch/Roll ±30° Antrieb: PMSM-Gelenkmotoren mit gekreuzten Rollenlagern und Doppelencodern Sensorik: Modellabhängig mit 3D-LiDAR, Tiefen- und RGB-Kameras, Mikrofonarray, Lautsprechern sowie optionaler taktiler Handsensorik Rechenleistung: 8-Kern-CPU; je nach Variante zusätzliche KI-Rechenmodule, beispielsweise NVIDIA Jetson Orin mit bis zu 100 TOPS Konnektivität: Wi-Fi 6 und Bluetooth 5.2; je nach Konfiguration zusätzlich Ethernet, USB oder RS485 Akku: 13S-Lithium-Akku mit 9.000 mAh, Schnellwechselmechanismus und ca. 2 Stunden Laufzeit Software: OTA-Updates; SDK, Sekundärentwicklung und KI-Funktionen abhängig von der Modellvariante Wichtiger Hinweis Jeder Unitree-Roboter durchläuft vor Auslieferung umfangreiche Funktions- und Qualitätstests durch den Hersteller. Dadurch können vereinzelt leichte optische Spuren entstehen, die die Neuware-Eigenschaft, sowie die technische Funktion nicht beeinträchtigen. Nähere Informationen dazu finden sie bei den Downloads.42600,00 €*Versand: 83,57 €Sichere Weiterleitung zum Anbieter
-
Ist Visual Basic einfach?
Visual Basic ist eine relativ einfache Programmiersprache, die sich besonders gut für Anfänger eignet. Sie bietet eine benutzerfreundliche Entwicklungsumgebung und eine einfache Syntax, die leicht zu erlernen ist. Allerdings kann die Komplexität der Aufgaben, die mit Visual Basic gelöst werden können, mit zunehmender Erfahrung und Kenntnis der Sprache steigen. **
-
Wie kann man in Excel VBA mit Visual Basic prüfen, ob eine Zelle leer ist?
Um zu überprüfen, ob eine Zelle in Excel VBA leer ist, kannst du die Funktion "IsEmpty" verwenden. Diese Funktion gibt "True" zurück, wenn die Zelle leer ist, andernfalls gibt sie "False" zurück. Du kannst die Funktion in einer If-Anweisung verwenden, um entsprechend auf das Ergebnis zu reagieren. **
-
Wie kann man in Excel mit Visual Basic Zellen leeren?
Um Zellen in Excel mit Visual Basic zu leeren, kann man die Methode "Clear" verwenden. Zum Beispiel kann man den folgenden Code verwenden, um die Zelle A1 in einem Arbeitsblatt zu leeren: Worksheets("Sheet1").Range("A1").Clear Dieser Code löscht den Inhalt der Zelle A1, einschließlich des Wertes, der Formatierung und der Formeln. **
-
Wie nah kommt das BASIC auf dem Amiga 500 dem heutigen Visual Basic?
Das BASIC auf dem Amiga 500 und das heutige Visual Basic sind grundlegend unterschiedliche Programmiersprachen. Das BASIC auf dem Amiga 500 war eine einfache, interpretierte Sprache, während Visual Basic eine objektorientierte Sprache ist, die auf dem .NET Framework basiert. Visual Basic bietet eine viel größere Funktionalität und Möglichkeiten zur Entwicklung von modernen Anwendungen im Vergleich zum BASIC auf dem Amiga 500. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.